








Учени създадоха автономна роботизирана ръка, която ходи сама (ВИДЕО)
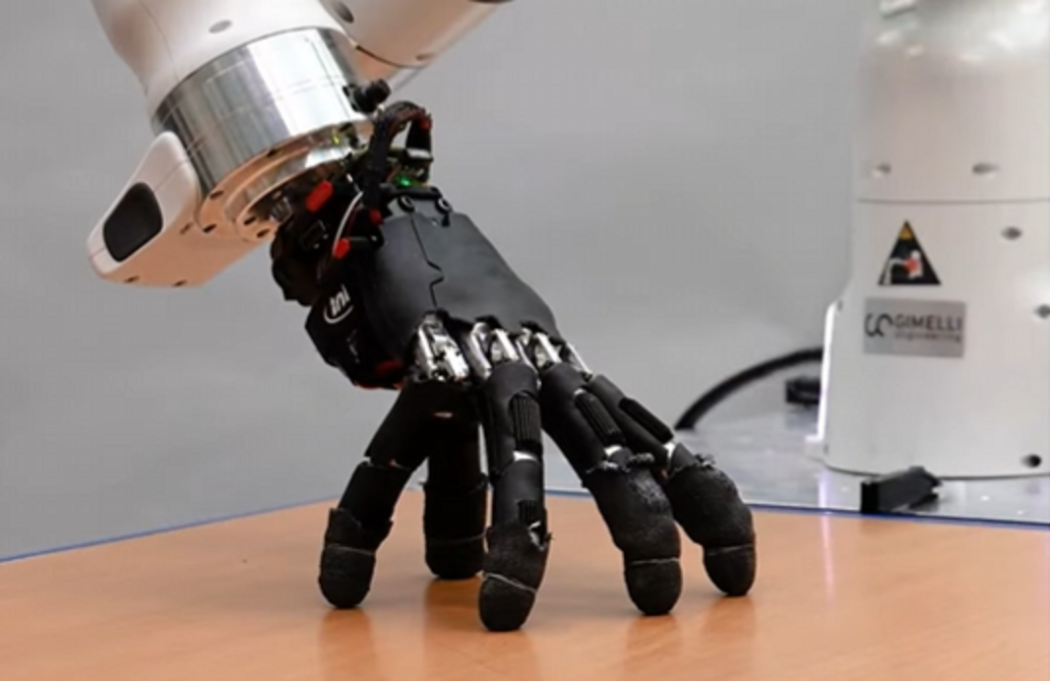
Инженери от ETH Zurich създадоха петпръстен робот, който се движи по 14 вида терен и изпълнява точни задачи в тесни пространства, където големите машини не могат да влязат.
Изследователи от Soft Robotics Lab към ETH Zurich превърнаха попкултурната фантазия в инженерна реалност. Те разработиха автономен робот под формата на петпръста ръка. Устройството се движи самостоятелно по различни настилки. То изпълнява и фини манипулации, без външна помощ.
Роботът напомня на „Нещото“ от „Семейство Адамс“. Разликата е, че тук няма кинотрик. Има батерия, сензори и контролен софтуер. Целта е ясна. Малък, отделяем модул да върши работа там, където големи роботи блокират.
Защо отделна „ръка“ променя правилата
Класическите роботи разчитат на тяло и крайници. Това им дава сила, но ги прави обемни. В тесни ниши, шахти или затворени корпуси те често не могат да влязат. Отделяемата ръка решава точно този проблем.
Концепцията е проста. Голям робот-носител може да стигне до зона на работа. После освобождава автономната ръка. Тя се промъква в ограничено пространство. Там може да натисне прекъсвач или да завърти вентил. След това се връща обратно.
Така отпада нуждата от скъпи специализирани инструменти. Намалява и рискът при операции в неудобни или опасни места.
Най-трудното: баланс с асиметрични пръсти
Инженерното предизвикателство е било в биомеханиката. При робот-кучетата крайниците са симетрични. Това улеснява ходенето и баланса. Човешката ръка е различна.
Пръстите са с различна дължина. Палецът е разположен асиметрично. Това прави движението върху „възглавничките“ нестабилно. Балансът при ходене става много по-сложен за контрол.
Екипът използва стандартен промишлен манипулатор като основа. След това го модифицира. В областта на китката са добавени компактна батерия, сензорен масив и микрокомпютър.
Машинно обучение и тестове: 14 терена и точни движения
Управлението е обучено с подсилващо обучение в симулирана среда. Това позволява бързо тестване на стратегии за движение. После идват реалните изпитания.
Робот-ръката се е придвижвала успешно по 14 различни типа терен. Сред тях са чакъл, висока трева, метални скари и килими. При тестове за самостоятелно изправяне резултатът също е силен. От 25 опита от странично легнало положение прототипът успява в 21.
След това фокусът се измества към фината моторика. Роботът балансира върху четири пръста. С петия натиска клавиши със стрелки на клавиатура. Отчетени са 29 точни попадения от 32 опита.
В отделен тест ръката достига до дървен блок и го премества. Точността е до 2 сантиметра от зададената цел.
Разработчиците очакват подобна архитектура да ускори работата човек–машина в индустрията. Следващата стъпка е ясна. Повече автономност, по-надеждно връщане към носителя и реални приложения в затворени пространства.
Още новини в категория Технологии
Последвайте ни в Telegram: https://t.me/p26news
 ИЗБРАНО ОТ P26
СКАНДАЛ В ЩАБА НА Гюров и Кандев: Арман Бабикян ги напусна, прибра 360 бона в евро
 БЪЛГАРИЯ
100 евро глоба за отказ от тест: идва контрол и за тротинетки, велосипеди и каруци
 РАЗСЛЕДВАНЕ
(ВИДЕО) 35 км гонка с полицията край Бургас: бягството свърши в нивите, дрога и шофьор без книжка
 БЪЛГАРИЯ
Държавата удари свръхпечалбите на банки, телекоми и бързи кредити, пълна забрана за хазартна реклама!
 РАЗСЛЕДВАНЕ
Скандал в училище: Младеж размаха пистолет и затанцува в класна стая! (ВИДЕО)
 СВЯТ
Среднощна стрелба в Атина: Нападатели откриха огън от кола по заведение
 БЪЛГАРИЯ
Готви ли статуквото Сибила Симеонова за шеф на ВАС?
 БЪЛГАРИЯ
Йотова: Войната между комитетите е позорна
 ГЛАСОВЕ
Бащата на убитото момче под Околчица иска ексхумация на тялото
 РАЗСЛЕДВАНЕ
WSJ: Американската посланичка в Гърция лобирала България да купува газ през конкретна гръцка фирма